Een lampje dat feller gaat branden als je het dichtknijpt, een handschoen die een robothand leert grijpen, een spelcontroller in de vorm van een haai. Onderzoekers van het MIT-lab CSAIL en de Chinese Tianjin University hebben ze allemaal geprint met X-Hinges, ontwerpsoftware die sensoren direct in een 3D-print verwerkt.
Twee materialen, minder ruis
Voorwerpen met ingebouwde sensoren kun je al langer 3D-printen, met geleidend materiaal voor zowel de sensoren als de 'draadjes' die het signaal doorgeven. Het probleem: omdat beide uit hetzelfde materiaal bestaan, geven ze vergelijkbare signalen af. Het apparaat kan dan niet goed onderscheiden welke beweging de gebruiker maakt. X-Hinges lost dat op door automatisch twee verschillende filamenten te gebruiken: een dat een zo sterk mogelijk sensorsignaal geeft en een voor de verbindingen, dat dat signaal niet verstoort.
Volgens de onderzoekers kan een geprint voorwerp daardoor in drie richtingen bewegen en die bewegingen tegelijk meten. Eerdere methodes kwamen volgens hoofdauteur Xiang Chang meestal niet verder dan één bewegingsas.
Wat ze ermee bouwden
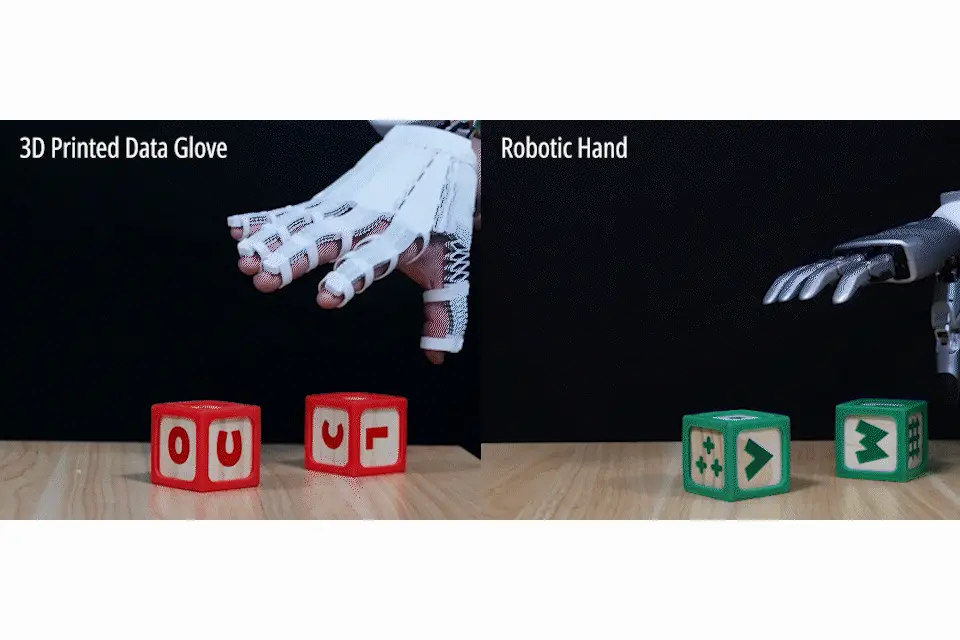
- Een handschoen die zich aanpast aan de handgrootte, meet hoe je vingers buigen en dat direct doorstuurt naar een mensachtige robothand, die de beweging nadoet. Handig om robots in een fabriek of thuis snel nieuwe handelingen te leren.
- Een opvouwbare leeslamp in origamistijl die reageert op knijpen.
- Een ondergrond die via tastgegevens herkent wat erop ligt, bijvoorbeeld een banaan.
In de software kies je zelf de vorm (cilinder, rechthoek, dunne contour of een eigen ontwerp) en hoe het voorwerp moet buigen. X-Hinges plaatst daarna zelf de sensoren.
Nog niet plug-and-play
Er is een duidelijk nadeel. Elke print pakt net iets anders uit, waardoor twee identieke voorwerpen niet dezelfde meetwaarden geven. De onderzoekers lossen dat nu op met een apart beeldherkenningssysteem dat de uitkomsten op elkaar afstemt; een ingebouwde oplossing staat nog op hun wensenlijst. Het werk wordt begin november gepresenteerd op het vakcongres UIST.
Het onderzoek past in een bredere trend: AI-bedrijven zoeken naarstig naar manieren om robots te leren met echte bewegingsdata, in plaats van alleen met video. Een goedkope, zelf te printen handschoen die vingerbewegingen meet, kan daarbij helpen. Wie zelf een 3D-printer met meerdere materialen heeft, kan er voorlopig nog niet mee aan de slag: het MIT-bericht noemt geen publieke download van de software.