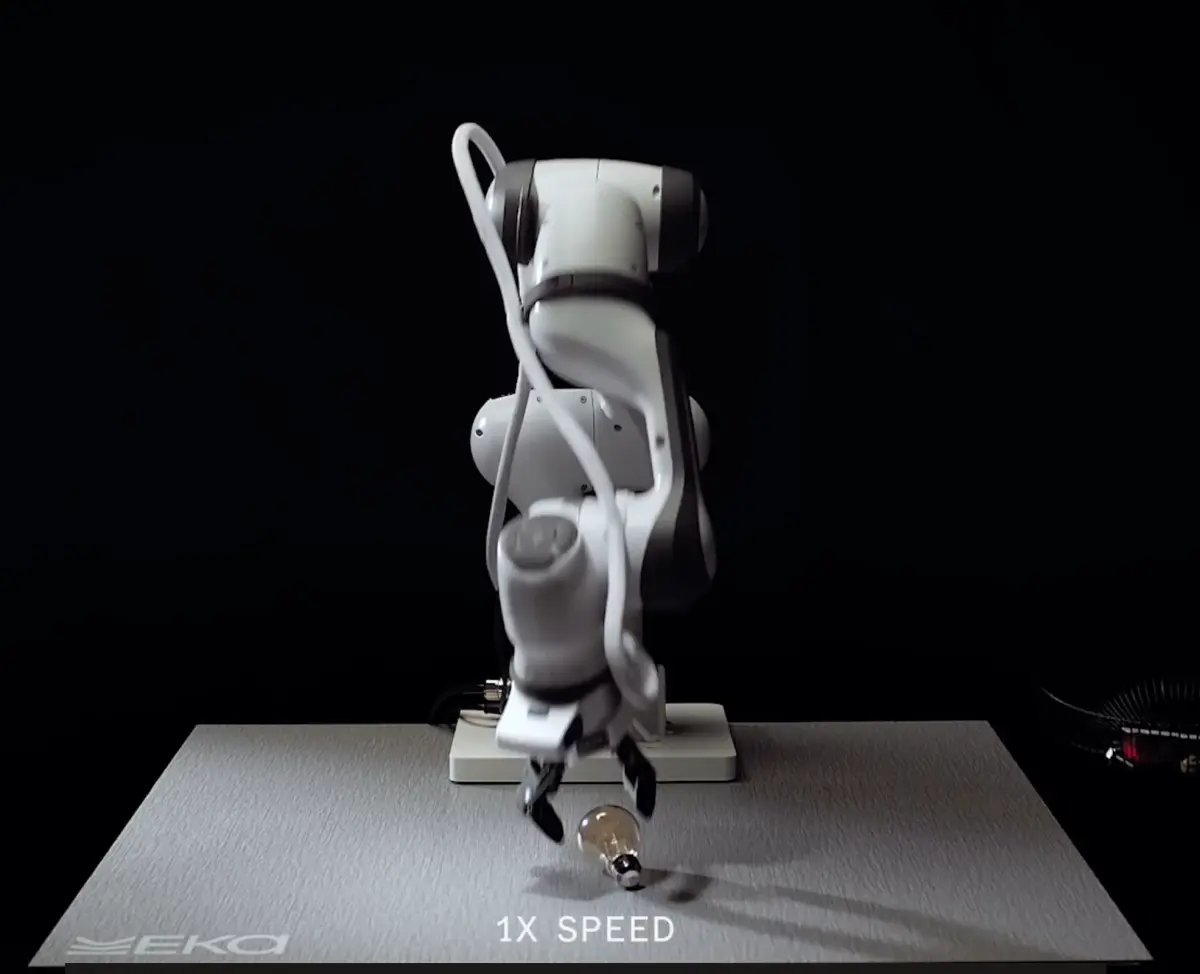
Iets oppakken zonder het te laten vallen of te pletten: voor mensen kinderspel, voor robots nog altijd lastig. De Amerikaanse start-up Eka Robotics denkt daar een oplossing voor te hebben en haalt er 150 miljoen dollar mee op. Na die investeringsronde, geleid door de fondsen a16z en F-Prime, is het bedrijf volgens TechCrunch 1,45 miljard dollar waard.
Grijpen op gevoel
Eka is opgericht door MIT-hoogleraar Pulkit Agrawal en Tuomas Haarnoja, die eerder onderzoek deed bij Google DeepMind. Hun aanpak wijkt af van wat veel robotbedrijven nu doen. Die bouwen meestal modellen die beeld en taal koppelen aan bewegingen. Eka legt de nadruk op kracht: hoe hard drukt de hand ergens tegen, en wat gebeurt er bij aanraking?
Agrawal legt het uit: zicht vertelt je ongeveer waar een voorwerp ligt, maar het daadwerkelijke vastpakken gebeurt via krachten. Daarvoor ontwierp Eka een eigen, flexibelere grijper met meer krachtsensoren. In de demonstraties pakt de robot zelfs een framboos op zonder hem fijn te knijpen.
Trainen in simulatie in plaats van video's
Veel robotmodellen leren van uren video van mensen of robotbestuurders. Eka kiest voor een natuurkundige simulatie, waarin de robot via trial-and-error (reinforcement learning) zelf leert hoe het grijpen het beste gaat. Volgens de oprichters levert dat in een paar minuten duizenden uren robotervaring op. Hoe het precies werkt, houden ze om concurrentieredenen grotendeels voor zich.
De cijfers, volgens Eka
- De robot pakt ongeveer 1.500 voorwerpen tot 1 kilo per uur. Een mens haalt er zo'n 600.
- Meer dan 95 procent van de grepen lukt, zegt het bedrijf.
- De grijper kost minder dan 1.000 dollar en is getest voor 5 miljoen bewegingen. Gangbare industriële robotarmen halen 20 miljoen, en dat is ook het doel van Eka.
Die prestaties komen van Eka zelf. Wel zijn buitenstaanders opvallend enthousiast. Robotica-hoogleraar Kris Hauser van de Universiteit van Illinois prijst hoe de robot zich zonder nieuwe training aanpast aan allerlei voorwerpen. Een onderzoeker bij een groot AI-lab vergeleek het tegenover TechCrunch met het moment waarop lopende robots betrouwbaar werden.
Nog geen bewijs op de fabrieksvloer
Het grote examen moet nog komen. Eka draait geheime proeven bij een aantal industriële klanten, vooral met oppakken en neerzetten en met het hanteren van kabels. Hauser wijst erop dat een robot op een echte productielijn een jaar lang zonder storing moet draaien, en dat veel waardevolle fabriekstaken meer vragen dan oppakken en neerzetten.
Eka past in een bredere golf van bedrijven die robots sneller nieuwe taken willen leren, zoals Industrial Next en het Parijse lab Kyutai met het robotmodel REKI. Het idee achter Eka is dat een algemeen taalmodel bepaalt wát er moet gebeuren, en dat een gespecialiseerd model als dat van Eka zorgt dat een bord ook heel blijft als de robot het oppakt.