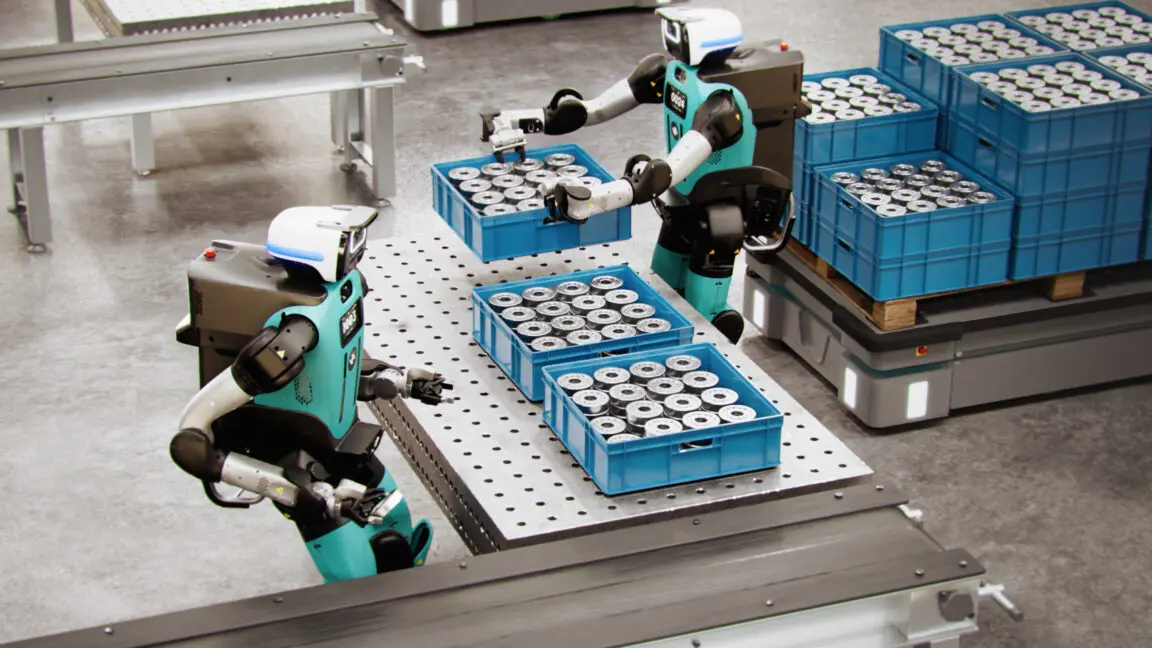
Robots leren het best van veel voorbeelden, maar die zijn duur. Video's van mensen die iets oppakken leveren weinig op, en robots op afstand laten besturen om data te verzamelen kost veel tijd en geld. De nieuwe startup Physicl wil dat oplossen met nagebootste werelden die zo dicht bij de echte komen dat robots er bruikbaar in kunnen oefenen. Het bedrijf haalde daarvoor 10 miljoen dollar startkapitaal op bij investeerder Inovia Capital, meldt TechCrunch.
Van productfoto's naar robottraining
Oprichter en topman Alex de Vigan leidde eerder nfinite, een bedrijf dat 3D-modellen van producten maakte voor webwinkels. Generatieve AI nam dat werk grotendeels over. Volgens De Vigan bleef er wel iets liggen waar AI nog slecht in is: begrijpen hoe ruimtes en voorwerpen in elkaar zitten en hoe je ze vastpakt. De techniek die zijn team bouwde om rommelige informatie om te zetten in nauwkeurige 3D-scènes, met de juiste vormen, materialen en natuurkunde, zet hij nu in voor robots.
Studio: 10.000 omgevingen
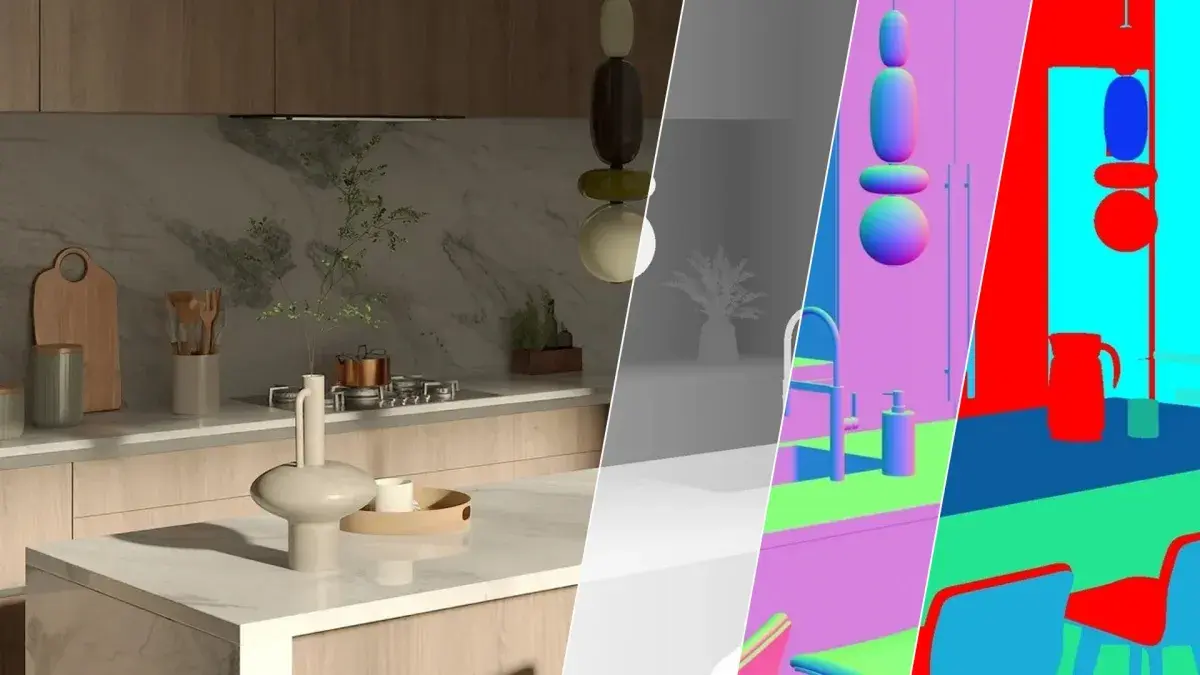
Het eerste product heet Studio. Het bevat 10.000 3D-omgevingen en 100.000 voorwerpen waarmee je scènes in elkaar zet om kunstmatige trainingsdata te maken. Physicl richt zich vooral op lastige randgevallen. Een voorbeeld uit het artikel: een robot die moeite heeft een kopje te herkennen op een volle aanrecht, of als dat kopje in de schaduw staat. Met Studio maak je honderden varianten van precies die situatie.
Een van de eerste klanten is SpAItial, de maker van een wereldmodel dat 3D-simulaties maakt uit gewone foto's. Oprichter Matthias Niessner, ook hoogleraar robotica aan de Technische Universiteit München, ziet vooral waarde in het automatisch bijmaken van data tijdens het trainen, in plaats van alles vooraf met de hand te selecteren.
Drukke markt
Physicl komt in een volle markt terecht. De Vigan geeft zelf toe dat het veld "jong en soms erg vaag" is. Ook grote spelers zetten in op simulatie: Nvidia gaf deze week nog vier open Cosmos-modellen vrij die camerabeelden voor robots en zelfrijdende auto's nabootsen. Hoe ver de praktijk nog achterloopt, liet MIT Technology Review zien met een schoonmaakrobot die nog door een mens op afstand wordt bestuurd. Juist die afhankelijkheid van menselijke besturing wil Physicl met nepwerelden verkleinen. Of dat lukt, moet nog blijken: hoe goed robots die in simulatie leren het in een echte keuken doen, is precies het probleem dat de hele sector nog niet heeft opgelost.